PG关注到,研华9月1日公布SEMICON Taiwan 2026展示内容,将边缘计算、机器视觉、数据采集与仿真控制放在半导体设备开发的同一框架中。相关方案面向检测、晶圆制造设备、先进封装与机器人等方向,强调数据处理与设备行为之间的衔接。
与单独运行一个AI模型相比,设备智能需要面对更完整的工作链路。传感器观察到什么,计算侧如何处理,控制系统怎样使用结果,都会影响最终行为。不同环节具有不同职责,不能仅用一个AI性能数字概括。
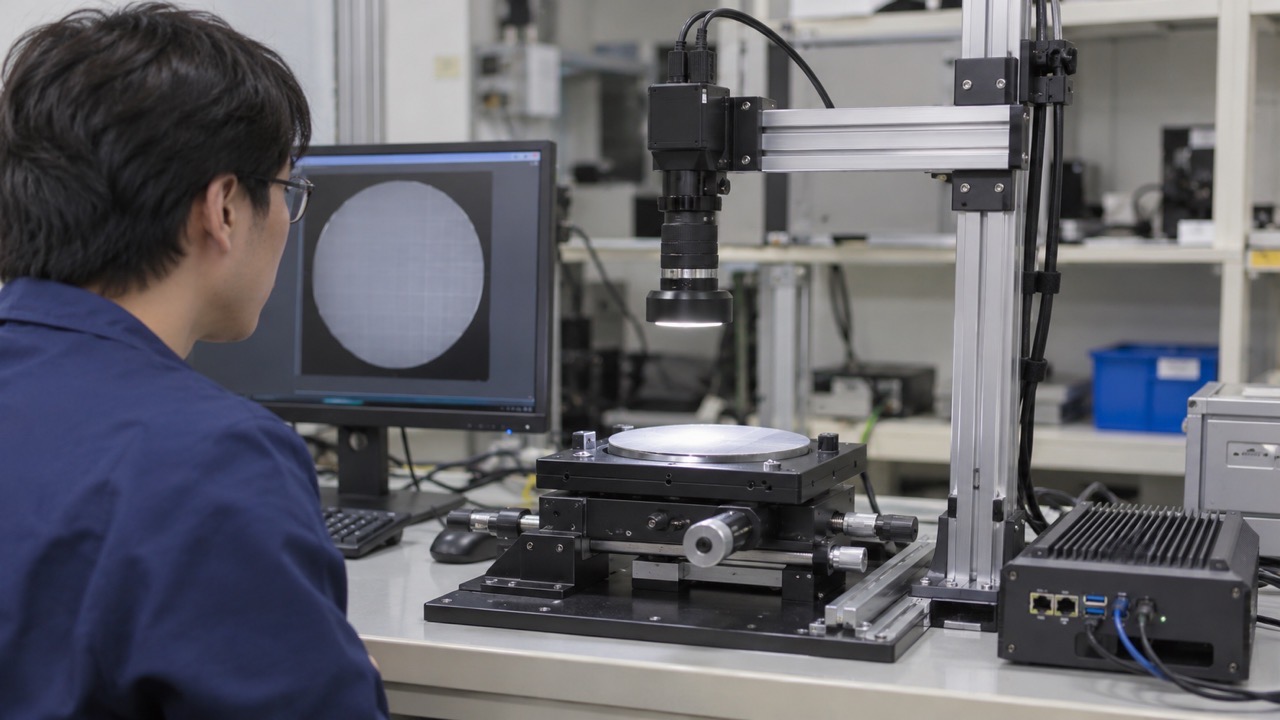
视觉采集,首先决定应用能够获得什么信息
研华展示了高速图像采集与视觉软件的整合方向,用于处理高分辨率检测数据。对设备开发者而言,数据能够进入系统是起点,图像质量、采集条件与后续任务之间的关系也需要被检查。
如果输入画面没有覆盖目标细节,后面的计算能力再高,也难以补回缺失信息。应用设计需要明确需要观察什么变化,以及采集设置是否支持这一目标。这样,视觉系统与算法开发才能围绕相同任务,而不是分别追求各自指标。
数据处理路径,需要与现场节奏对应
先进封装展示涉及把高速采集数据送往GPU处理。改变数据搬运路径,可以为部分任务提供不同的整合方式,但完整流程仍要看采集、传输、计算与输出如何配合,不能仅凭其中一段推断最终设备效果。
对于连续运行的检测任务,输入节奏与处理能力之间的关系尤其重要。项目需要记录数据类型、任务规模和同时运行的工作,才能判断测试结果是否适合实际设备,也方便后续发现瓶颈位于哪个环节。
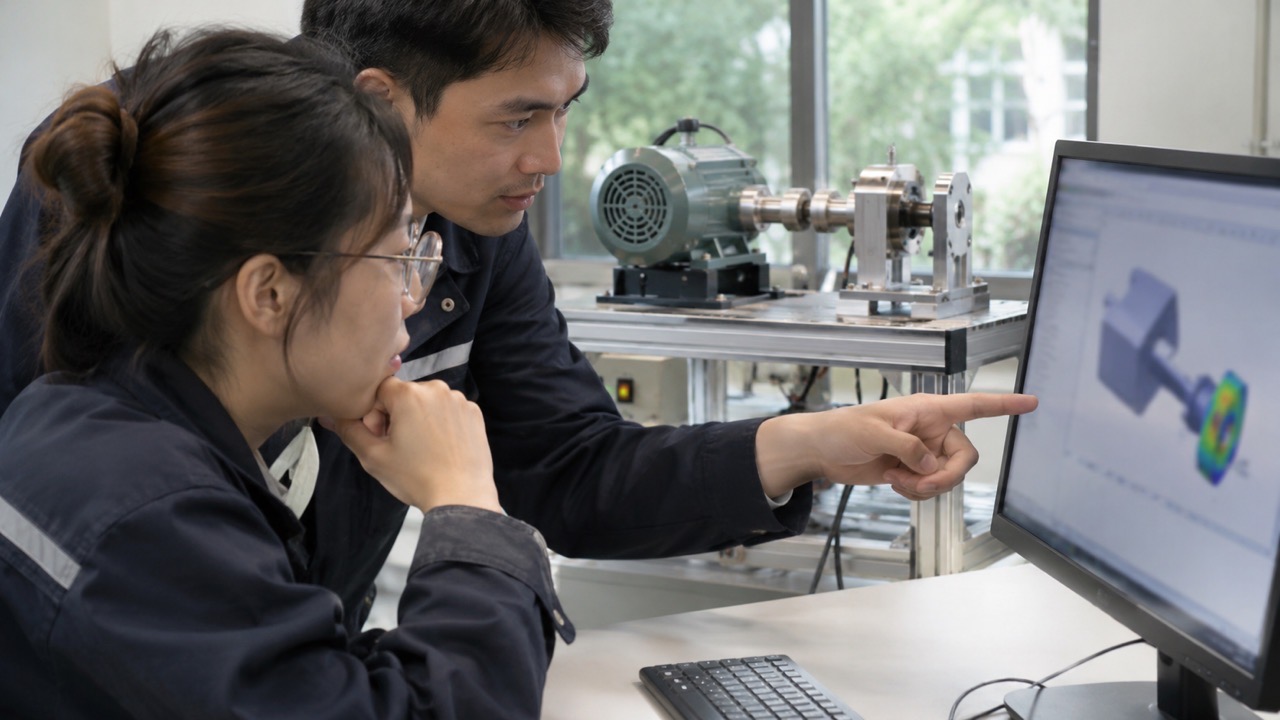
虚拟验证,帮助提前提出问题但仍有边界
研华还介绍了将控制开发与Omniverse、Isaac Sim等虚拟环境结合的方向,让部分逻辑在实物完成之前获得检查机会。它提供的是开发过程中新的验证入口,而不是所有现场条件已经被完整复制。
仿真模型需要说明采用哪些假设,覆盖哪些动作与环境。后续进入实体设备时,团队仍要确认模型与实际结构、输入之间的差异。保留这些差异,可以让虚拟验证的发现进入真实开发,也避免将一次模拟结果扩大到未经检查的情形。
感知与执行之间,必须有可复查的接口
设备控制采用计算结果时,需要知道结果对应什么输入与时间条件。应用层、控制层与机械部件之间的信息应当清楚,否则即使各部分单独运行,也可能在组合以后出现理解上的差异。
因此,整合验证不能只展示最终画面。它还应当让团队找到数据来源、处理版本和执行条件,知道当时采用什么配置。设备升级或更换传感器以后,也更容易判断哪些结论仍然适用,哪些需要重新检查。
技术演示可以帮助不同团队理解可能的开发路径,但项目效果仍需根据自己的设备、工艺与任务条件确认。把演示当作明确问题与验证范围的起点,有助于让新技术进入实际工程,而不只是增加展示项目。
不同采集任务还可能提供图像或其他信号形式的数据,后续处理不应只根据画面数量理解。把数据结构与应用目标写清楚,有助于让采集软件和计算团队采用一致的输入定义。
PG认为,此次展示的核心看点是不同技术环节如何围绕设备任务衔接。清楚的输入、控制边界和验证记录,将决定边缘智能能否从独立功能进入可持续迭代的半导体设备。